Main Page | Namespace List | Class Hierarchy | Alphabetical List | Class List | File List | Namespace Members | Class Members | File Members | Related Pages

SensorDataBuffer Class Reference

A buffer for sensor data sets, containing all frames received at the same time. More...

#include <SensorDataBuffer.h>

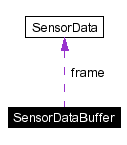
Collaboration diagram for SensorDataBuffer:

Collaboration graph
[legend]
List of all members.

Public Types

enum  { maxNumOfFrames = 16 }
 Maximum number of frames in the buffer. More...


Public Member Functions

 SensorDataBuffer ()
 Constructor.

const SensorData & lastFrame () const
 Returns pointer to the most recent SensorData.


Public Attributes

int numOfFrames
 Number of frames in the buffer.

SensorData frame [maxNumOfFrames]
 The joint data frames.


Detailed Description

A buffer for sensor data sets, containing all frames received at the same time.

Author:
Max Risler

Definition at line 19 of file SensorDataBuffer.h.


Member Enumeration Documentation

anonymous enum
 

Maximum number of frames in the buffer.

Enumeration values:
maxNumOfFrames 

Definition at line 24 of file SensorDataBuffer.h.


Constructor & Destructor Documentation

SensorDataBuffer::SensorDataBuffer (   ) 
 

Constructor.

Definition at line 11 of file SensorDataBuffer.cpp.


Member Function Documentation

const SensorData& SensorDataBuffer::lastFrame (   )  const [inline]
 

Returns pointer to the most recent SensorData.

Definition at line 36 of file SensorDataBuffer.h.

References numOfFrames.

Referenced by GT2004SensorDataProcessor::calculateBodyPostureFromAccelerationSensors(), GT2004SensorDataProcessor::calculateBodyPostureFromLegSensors(), GT2004SensorDataProcessor::detectMouthState(), GT2004SensorDataProcessor::execute(), ObstacleAvoiderOnGreenFieldERS7::execute(), ObstacleAvoiderOnGreenField::execute(), DebugMotionControl::execute(), GT2004HeadControl::execute(), GT2004BasicBehaviorDogAsJoystick::execute(), GT2004GetupEngine::executeParameterized(), RobotStateSymbols::getBallUnderHead(), OpenChallengeSymbols::getSensorAccelerationZ(), GT2004HeadControl::getSensorHeadAngles(), GT2004HeadControl::GT2004HeadControl(), GT2004HeadControl::headPanIsLeft(), GT2004HeadControl::headPositionDistanceToActualPosition(), GT2004HeadPathPlanner::headPositionReached(), BB2004InvKinWalkingEngine::learn(), GT2004BehaviorControl::postExecute(), and OpenChallengeSymbols::update().


Member Data Documentation

int SensorDataBuffer::numOfFrames
 

Number of frames in the buffer.

Definition at line 30 of file SensorDataBuffer.h.

Referenced by GT2004SensorDataProcessor::execute(), BB2004Calibrator::execute(), GT2004CollisionDetector::execute(), GT2004GetupEngine::executeParameterized(), OpenChallengeSymbols::getSensorAccelerationX(), OpenChallengeSymbols::getSensorAccelerationY(), OpenChallengeSymbols::getSensorAccelerationZ(), OpenChallengeSymbols::getSensorPSDFar(), OpenChallengeSymbols::getSensorPSDNear(), lastFrame(), BB2004InvKinWalkingEngine::learn(), operator<<(), operator>>(), MotionStabilizer::stabilize(), and BB2004InvKinWalkingEngine::updateOdometry().

SensorData SensorDataBuffer::frame[maxNumOfFrames]
 

The joint data frames.

Definition at line 33 of file SensorDataBuffer.h.

Referenced by GT2004SensorDataProcessor::detectSwitches(), GT2004SensorDataProcessor::execute(), BB2004Calibrator::execute(), GT2004MotionControl::execute(), GT2004CollisionDetector::execute(), OpenChallengeSymbols::getSensorAccelerationX(), OpenChallengeSymbols::getSensorAccelerationY(), OpenChallengeSymbols::getSensorAccelerationZ(), OpenChallengeSymbols::getSensorPSDFar(), OpenChallengeSymbols::getSensorPSDNear(), BB2004InvKinWalkingEngine::learn(), operator<<(), operator>>(), GT2004BehaviorControl::postExecute(), MotionStabilizer::stabilize(), and BB2004InvKinWalkingEngine::updateOdometry().


The documentation for this class was generated from the following files:
Generated on Thu Sep 23 20:11:42 2004 for GT2004 by doxygen 1.3.6